Инженеры из Принстона представили концепцию гибридных роботов, которые объединяют мягкие и жесткие компоненты, полностью исключая необходимость в громоздких моторах или внешних пневматических системах. В основе конструкции лежат жидкокристаллические эластомеры и геометрия, вдохновленная искусством оригами.
Особенности конструкции и принцип работы
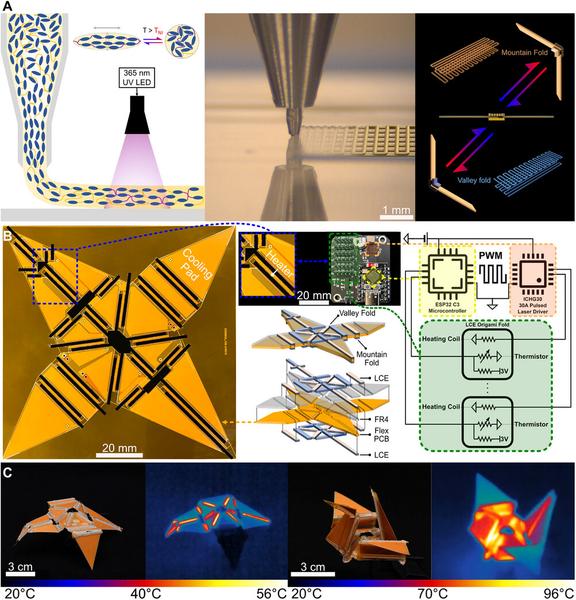
Традиционные мягкие роботы привлекают исследователей возможностью плавного изменения формы, однако их практическое применение ограничено зависимостью от внешних насосов или двигателей. Принстонская команда решила эту проблему, используя передовые методы 3D-печати. Специальный полимер — жидкокристаллический эластомер — обладает уникальными свойствами: при нагреве молекулы материала сжимаются или расширяются, меняя форму всей структуры.
С помощью 3D-принтера инженеры напечатали полимер с заданными узорами. На этапе печати молекулы выстраиваются в строго упорядоченную структуру, а управление ориентацией молекул позволило создать встроенные шарниры. При подаче тепла эти участки изгибаются предсказуемым образом, заставляя «тело» робота совершать движения.
Интеграция электроники и управление
Для реализации сложной моторики разработчики пошли дальше простого нагрева материала:
- Гибкая электроника: печатные платы интегрированы непосредственно в структуру материала. Это позволяет управлять нагревом конкретных зон полимера.
- Обратная связь: встроенные температурные датчики создают замкнутый контур управления, что делает реакцию робота точной и контролируемой в реальном времени.
- Жесткий каркас: чтобы добиться повторяемых движений, области между «суставами» усилили тонкими стекловолоконными панелями.
Роботы-оригами в действии
В качестве демонстрации возможностей технологии исследователи создали робота в форме оригами-журавля. Под воздействием электрических импульсов механизм начинает ритмично махать крыльями, выполняя заранее запрограммированные последовательности действий. Для вычисления движений, таких как автоматическое складывание или развертывание, использовались математические модели, основанные на геометрии оригами.
Дэвид Бершадский, соавтор проекта из Техасского университета, подчеркивает, что ключевой вклад работы заключается в объединении фундаментального материаловедения и прикладной робототехники с акцентом на доступность производства.
Для тех, кто хочет поэкспериментировать с технологией самостоятельно, Бершадский разработал специальный программный инструмент, доступный на GitHub. Он содержит данные из публикации в журнале Advanced Materials и значительно упрощает процесс проектирования подобных систем.